人工智能在船海领域中的应用 理论与算法软件开发的协同演进
随着人工智能(AI)技术的迅猛发展,其在船舶与海洋工程(船海)领域的应用日益广泛,正深刻改变着传统船海产业的设计、制造、运维与决策模式。AI在船海领域的落地并非单一技术的简单嵌入,而是需要理论与算法软件开发的双轮驱动、协同演进。本文围绕人工智能在船海领域中的应用,重点探讨其背后的理论与算法软件开发支撑,以期为相关研究与工程实践提供参考。
一、船海领域AI应用的核心场景
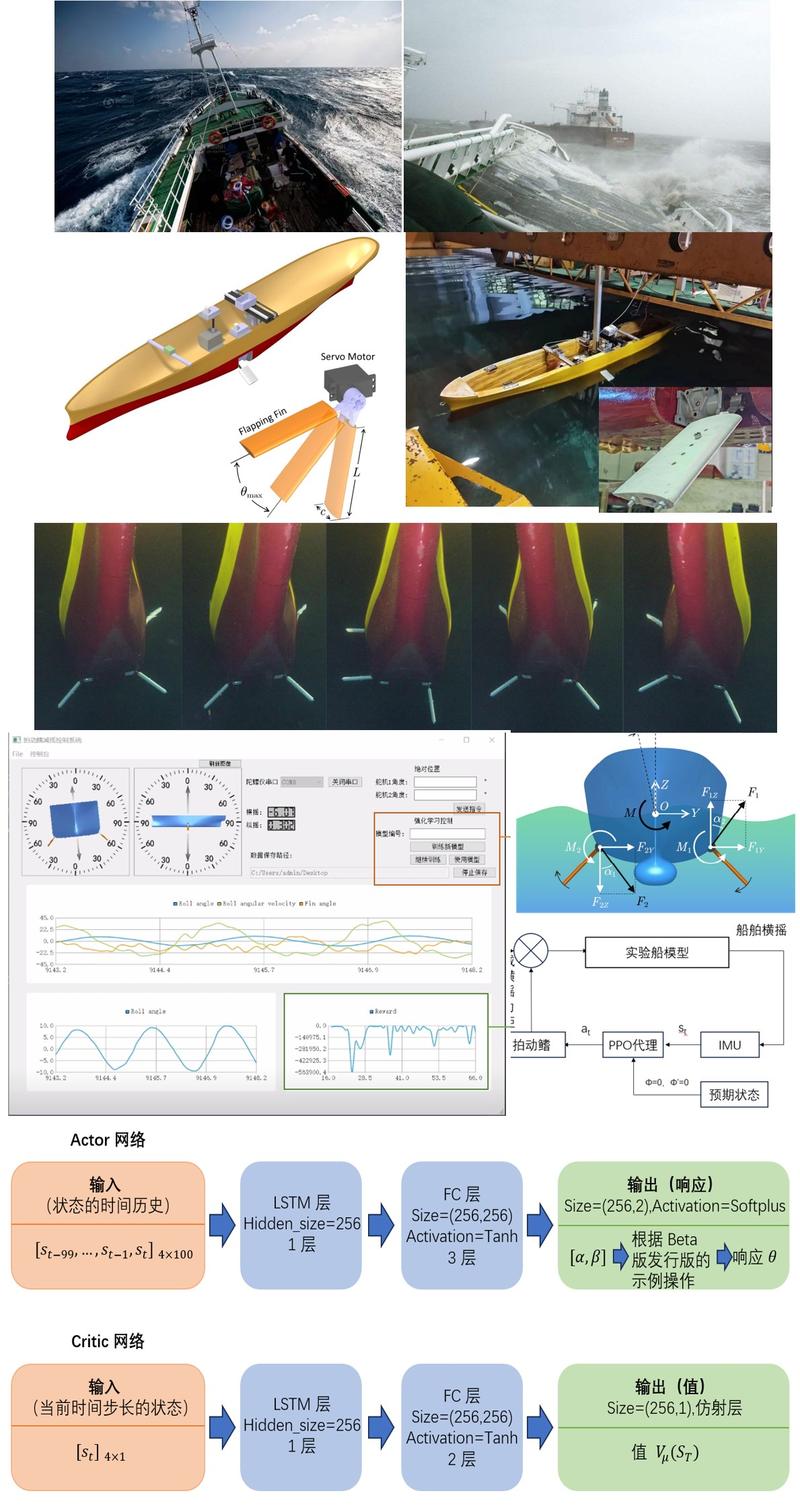
船海领域具有环境复杂、数据多源、安全要求高等特点,AI的应用主要集中在以下方向:一是船舶设计与制造智能化,包括基于生成式设计的船体型线优化、结构拓扑优化、焊接质量智能检测等;二是船舶自主航行与智能避碰,涵盖感知融合、路径规划、决策控制等;三是海洋环境监测与预报,如基于深度学习的海浪、海冰、风场预测;四是设备故障诊断与预测性维护,利用时序数据与振动信号实现船机设备的健康管理;五是航运智能调度与能效优化,通过强化学习与运筹优化降低能耗与排放。上述场景对AI算法提出了高实时性、强鲁棒性、可解释性等要求,直接推动了相关理论与算法的创新。
二、支撑船海AI应用的理论基础
船海AI的理论研究需兼顾通用性与领域特殊性。在感知层面,多模态数据融合理论(如雷达、视觉、AIS、红外数据的时空对齐与特征融合)是智能航行的基础;在小样本与弱监督学习方面,船海领域标注数据稀缺,迁移学习、自监督学习与元学习理论为模型泛化提供了途径;在不确定性与鲁棒性方面,贝叶斯深度学习、分布鲁棒优化与对抗训练理论有助于应对复杂海况与传感器噪声;在决策与优化方面,多智能体强化学习、模型预测控制与博弈论为船舶集群协同与避碰决策提供理论支撑;在可解释性方面,基于注意力机制与因果推断的可解释AI理论对船海安全苛求场景尤为重要。这些理论的发展直接回应了船海应用的现实需求。
三、算法软件开发的工程实践
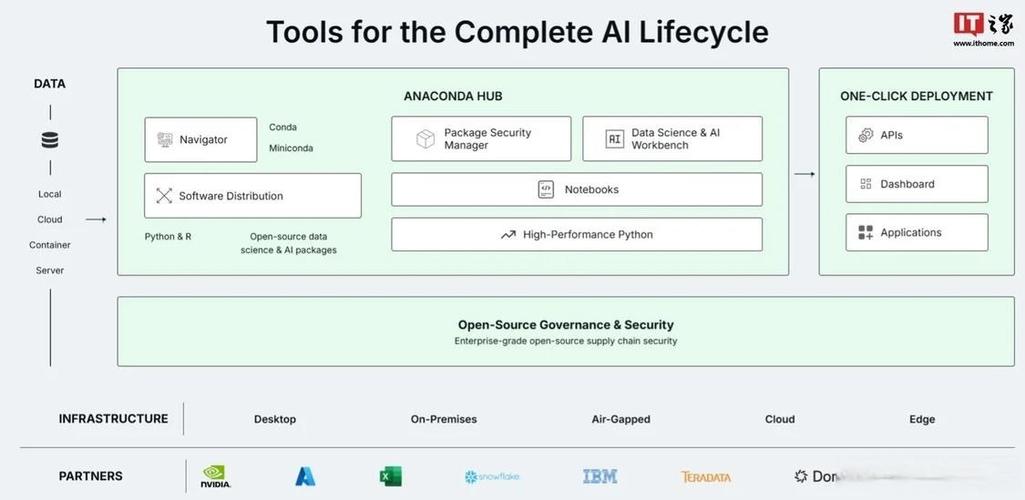
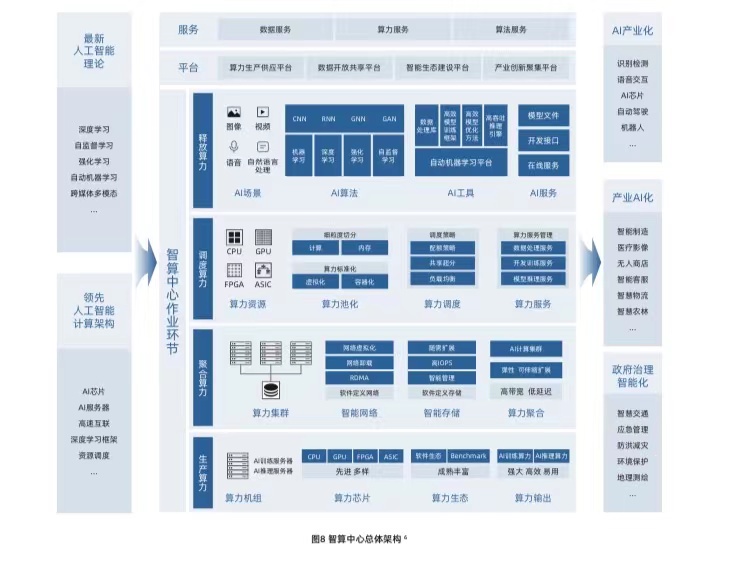
理论成果需通过软件开发转化为可部署的系统。船海AI算法软件开发呈现以下特点:其一,框架与平台化。基于PyTorch、TensorFlow等深度学习框架,结合ROS/ROS2、DOF(桌面4D仿真)等机器人中间件,构建面向船舶的感知-决策-控制软件栈;发展船海专用的AI开发平台,集成数据管理、模型训练、仿真测试与部署工具链。其二,模型轻量化与边缘部署。针对船载计算资源受限与实时性要求,采用模型剪枝、量化、知识蒸馏等技术开发轻量级推理引擎,并适配嵌入式GPU、FPGA等边缘硬件。其三,仿真与数字孪生。利用高保真海洋仿真环境(如Unreal Engine+Ocean模组、MOSES、ANSYS Aqwa)生成合成数据并开展闭环测试,加速算法迭代并降低实船试验风险。其四,软件质量与安全认证。船海软件需满足船级社(如CCS、DNV、ABS)规范与IEC 61508等功能安全标准,因此算法软件开发需融入ISO 26262/21448(SOTIF)理念,建立可追溯的需求管理、代码测试与验证流程。其五,数据治理与持续学习。构建船海数据湖与标注流水线,支持模型在线更新与联邦学习,以应对环境漂移与数据隐私问题。
四、挑战与展望
当前,船海AI仍面临数据共享不足、极端场景泛化能力弱、算力与功耗约束、法规与伦理框架不完善等挑战。理论与算法软件开发将呈现以下趋势:一是物理信息神经网络(PINN)与领域知识嵌入,提升模型在稀疏数据下的物理一致性;二是基础模型(Foundation Model)在船海领域的适配与微调,推动跨任务通用性;三是云边端协同的MLOps体系,实现算法全生命周期管理;四是可信AI技术(鲁棒性、可解释性、公平性)的工程化落地。通过理论创新与软件开发的深度协同,人工智能将加速向船海领域渗透,为智慧航运、绿色船舶与海洋强国建设提供核心驱动力。
如若转载,请注明出处:http://www.xddvvo.com/product/1.html
更新时间:2026-11-01 12:39:59